De la asistencia al cirujano a la autonomía
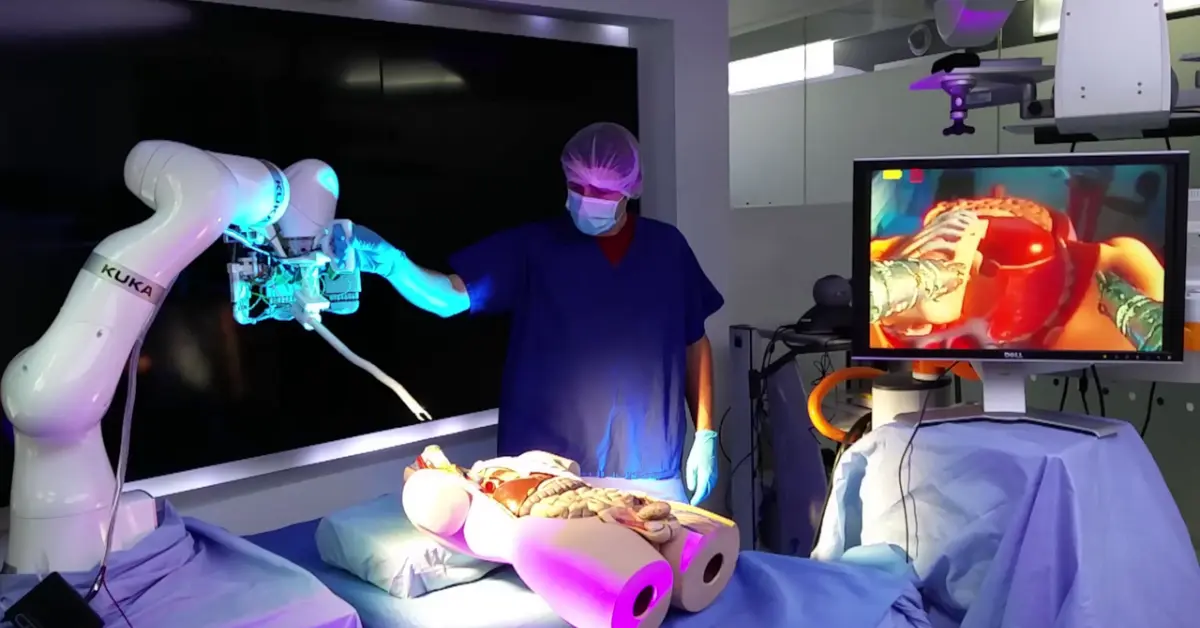
La iniciativa plantearía un recorrido tecnológico gradual. En una primera etapa, los robots tendrían que ayudar a profesionales sanitarios durante intervenciones complejas. El objetivo posterior sería que pudieran ejecutar por sí mismos procedimientos de cirugía traumatológica, una capacidad muy distinta de la que ofrecen los sistemas quirúrgicos actualmente disponibles.
La competición seleccionaría hasta diez equipos para enfrentarlos a pruebas centradas en varias áreas: conocimientos médicos, precisión física, capacidad para adquirir nuevas habilidades, colaboración con un cirujano humano y ejecución independiente de procedimientos. El planteamiento permitiría evaluar tanto la destreza mecánica como la capacidad de un sistema para interpretar una situación clínica y adaptarse a ella.
Un reto tecnológico y operativo
La robótica quirúrgica existente se basa principalmente en sistemas teleoperados o de asistencia. En ellos, el profesional mantiene el control de las decisiones clínicas y de los movimientos críticos. La autonomía real exige resolver problemas adicionales, como identificar de forma fiable tejidos y lesiones, adaptarse a anatomías cambiantes y gestionar complicaciones que no estén previstas en la programación inicial.
En un entorno militar, las exigencias aumentan. Un sistema de este tipo tendría que funcionar con personal limitado, comunicaciones susceptibles de interrupción, logística médica degradada y estrictos requisitos de ciberseguridad. También debería garantizar la esterilización del equipo y demostrar un nivel de seguridad suficiente fuera de un hospital convencional.
DARPA vincularía el interés operativo del programa con la posibilidad de que los equipos quirúrgicos queden saturados durante conflictos de alta intensidad y con las dificultades para evacuar a los heridos hacia instalaciones médicas especializadas. En ese contexto, la cirugía asistida o autónoma podría reducir la dependencia de la disponibilidad inmediata de especialistas, aunque todavía quedaría por resolver quién supervisaría el sistema y quién asumiría la responsabilidad clínica de sus decisiones.
Una competición, no un sistema listo para el despliegue
La convocatoria no implicaría por sí misma la adquisición de un sistema operativo ni la adjudicación automática de contratos de producción. Su función sería demostrar tecnologías, comparar capacidades y seleccionar las soluciones con mayor potencial. En fases posteriores podrían plantearse acuerdos de investigación y desarrollo, pero eso no equivaldría a disponer ya de un robot preparado para operar a heridos en combate.
Para España y otros países europeos, el interés de una tecnología de este tipo estaría relacionado sobre todo con la evacuación médica, la sanidad militar distribuida y la posible integración futura con redes de telemedicina y cirugía remota. Cualquier aplicación nacional tendría que superar sus propios procesos de validación clínica, regulación de la responsabilidad médica y certificación de seguridad.
La información procede de una única fuente especializada y no ha podido contrastarse de forma independiente.